Координаты в судовой выгрузке: поворот объекта и смена осей дают разные записи
Выгрузка пространственных данных может содержать одинаковое слово «поворот», хотя подразумеваются разные операции. Можно повернуть сам объект при неподвижных осях либо изменить систему осей, сохранив объект на месте. Для чтения данных важно различать эти действия до применения формулы. Рассмотрим независимую двумерную модель с простыми числами. Она не задаёт судовую систему координат, не является калибровкой датчика и не заменяет документацию конкретного оборудования.
Зафиксировать выбранные обозначения
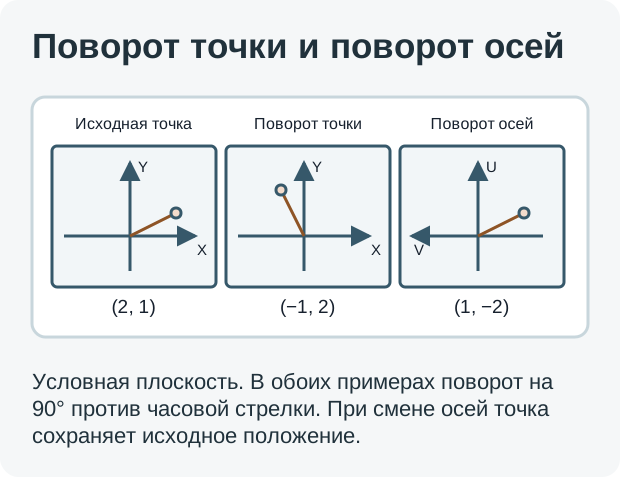
Возьмём плоскость с осью X вправо и осью Y вверх. Положительное вращение в нашей модели направлено против часовой стрелки. Это собственное условие примера, а не утверждение о принятом стандарте судового курса. Положение точки относительно начала задаётся парой (2, 1) в условных метрах: два по X и один по Y.
Уже здесь нужны три основания: начало отсчёта, направление осей и смысл знака угла. Если в реальной выгрузке они отсутствуют, нельзя восстановить их из одного удачно выглядящего результата. Название поля Heading либо Angle не заменяет описания принятой системы. Все необходимые соглашения сохраняют рядом с исходными данными.
Повернуть точку при неподвижных осях
Сначала повернём сам вектор от начала к точке на девяносто градусов против часовой стрелки. Оси остаются прежними. В выбранной плоскости исходные два метра вправо переходят в два метра вверх, а один метр вверх — в один метр влево. Новая пара координат равна (−1, 2).
Это активное изменение положения внутри модели. Оно не означает, что на реальном судне нужно физически повернуть датчик на тот же угол. Для аппаратуры возможны другие обозначения, направления и дополнительные преобразования. Здесь проверяется только смысл математической операции на явно определённом рисунке.
Повернуть оси, оставив точку на месте
Теперь вернёмся к исходной точке (2, 1). Повернём на девяносто градусов против часовой стрелки только оси. Новая положительная ось U направлена вверх, а V — влево. Положение точки в плоскости не изменилось, но его запись в новых осях стала (1, −2): один метр по U и два метра против V.
Таким образом, при одинаковой фразе «девяносто градусов» получены разные пары. Причина не в ошибке калькулятора: описаны разные действия. В первом случае изменялся объект, во втором — способ его описания. Для обмена данными необходимо явно установить, какое из этих преобразований выполняет каждый участник цепочки.
Проверить результат обратным переходом
Для выбранного поворота осей обратное восстановление имеет вид X = −V и Y = U. Подстановка (1, −2) возвращает исходные (2, 1). Это полезный контроль собственной формулы. Также во всех показанных записях сумма квадратов компонент равна пяти, поэтому длина вектора сохраняется и равна квадратному корню из пяти.
Сохранение длины — необходимый контроль данного примера, но недостаточное подтверждение правильности всей реальной цепочки. Другая ошибочная операция тоже может сохранять длину. Поэтому одновременно проверяют знаки, оси и обратный результат. Согласование только модуля не позволяет определить правильное направление.
Применить различие к чтению выгрузки
В техническом описании фиксируют исходную и целевую систему, единицы, направление перехода и соглашение о положительном угле. Переход между осями отделяют от смещения начала, изменения единиц и физического изменения установки. Не стоит объединять эти действия в одну непрозрачную «поправку», которую невозможно независимо повторить.
Для новой интеграции полезен согласованный набор контрольных пар с известным ожидаемым результатом. Он проверяет преобразование данных без действий с датчиком. Успех такого примера не подтверждает судовую навигационную пригодность, точность измерения или правильность монтажной ориентации. Его результат скромнее и полезнее: участники одинаково понимают, что изменяется — объект или система его записи.
Запросы отправляются на наш e-mail из вашей почтовой программы.

