Furuno GP-170: начальные координаты, первая позиция и демонстрационный режим
Начальные координаты помогают запуску, но не заменяют измерение
В меню GNSS навигатора GP-170 предусмотрен параметр Init Position. Руководство OME-44820-P описывает его как начальное положение, используемое при перезапуске. Если прибор запускается поблизости от указанной точки, получение позиции может происходить быстрее. Это исходная подсказка для приёмника, а не способ объявить вручную введённые координаты подтверждённым спутниковым решением.
Такое различие важно после переноса оборудования или загрузки настроек. Введённая ранее позиция могла относиться к другому месту. Для разбора первого запуска следует знать, что именно сохранено в Init Position, но не делать из этого единственное объяснение всех проблем приёма. Антенна, выбранный спутниковый метод и фактические условия наблюдения остаются отдельными частями проверки.
Первый Fix имеет собственную индикацию
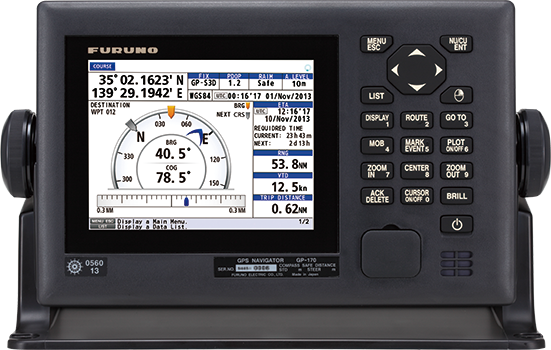
Руководство различает отсутствие фиксации и полученные решения GPS, GLONASS либо Multi. Дополнительные обозначения относятся к применению SBAS, дифференциальных данных и QZSS. Поэтому завершение стартового экрана и появление рабочего интерфейса ещё не дают полного описания позиции. Для технической записи нужен текущий статус, а не только факт включения дисплея.
До первоначального определения положения ряд выходных предложений не передаётся. В документе среди них перечислены DTM, GBS, GGA, GLL, GNS, GRS, GST, RMC и ZDA. Если внешний прибор ожидает данные сразу после подачи питания, проверку необходимо связать с моментом получения первого Fix. Одновременно учитывают Method: в GLONASS и Multi набор выходных позиционных предложений отличается от GPS.
Демонстрация не подтверждает спутниковый запуск
В GP-170 есть Demo с внутренне сформированными навигационными данными. Он показывает движение и соответствующий признак симуляции. Такой экран полезен для знакомства с интерфейсом, но не подтверждает работу антенны или получение реальной позиции. При приёмке оборудования следует явно различать пример, демонстрационный режим и наблюдение живого сигнала.
Для обращения по первому запуску полезны версия программы, тип антенны, Init Position, Method, статус Fix, сообщения тревог и ожидания внешнего получателя. Отдельно указывают, где находился прибор при наблюдении и использовалась ли демонстрация. Это позволяет сформировать проверяемую задачу без подмены фактической позиции вручную заданной точкой. Статья объясняет зависимости редакции P; запуск оборудования, изменение начальной позиции, перезапуск и измерение времени получения Fix здесь не выполнялись.
Запросы отправляются на наш e-mail из вашей почтовой программы.

