M262: компенсацию задержки энкодера согласовать с фильтрацией
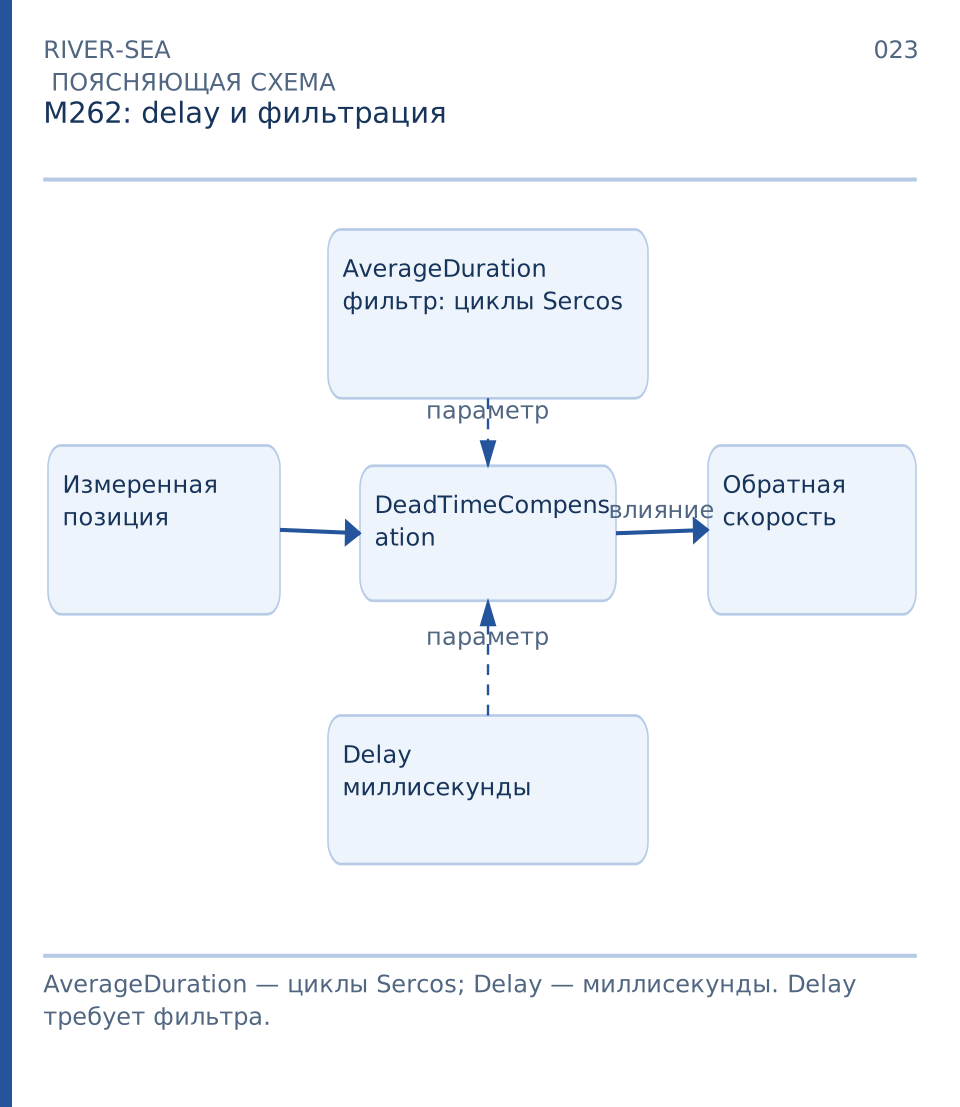
Схему можно прокрутить по горизонтали или открыть отдельно.
Фотография конкретного исполнения не приложена.
В Motion Functions M262 предусмотрена DeadTimeCompensation для значений положения, скорости и ускорения. Но руководство предупреждает: задержка без фильтра вызывает сильное отклонение обратной скорости и может привести к нежелательному поведению связанной ведомой оси. Для использования delay требуется фильтр.
Параметры имеют разные единицы. Delay задаётся в миллисекундах, а AverageDuration фильтра — в циклах Sercos. Поэтому одинаковые числовые значения не означают одинаковую задержку при разных циклах сети. Настройки должны быть связаны с реальным режимом Motion-проекта.
Сначала определяют источник и величину компенсируемого запаздывания. Затем проверяют выбранный путь обработки энкодера и допустимость Motion Functions. Произвольная компенсация ради визуального совпадения графиков не подтверждает устойчивость контура движения.
Здесь настройки не применялись. Приёмка должна охватывать согласованные переходные режимы, обратную скорость и поведение ведомой оси. Проверка только статической координаты не показывает динамических последствий компенсации.
Основание — Modicon M262 Programming Guide EIO0000003651.15, 10/2026, Machine Expert V2.6.1, физические страницы PDF 110, 111. Фактические артикул, аппаратную ревизию, firmware и конфигурацию экземпляра не проверяли; наличие и срок поставки требуют отдельного подтверждения.
Запросы отправляются на наш e-mail из вашей почтовой программы.

